


先定位频率来源再更换部件
同一种刺耳声音可能来自桨叶、换向、轴承或机架共振。没有频率和工况信息的听感描述,很难支持有效的工程判断。
听感异常不能直接归因电机
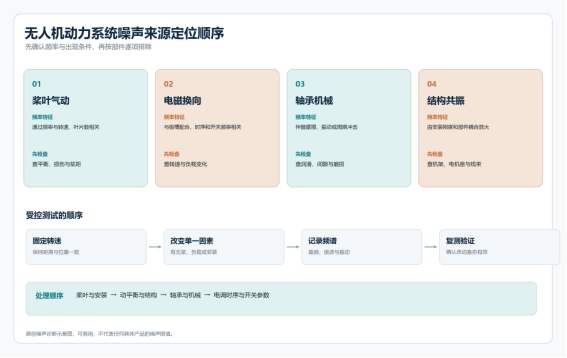
多旋翼噪声是多个来源叠加后的结果。螺旋桨会形成与转速和叶片数相关的通过频率,电机会产生与极槽配合和换向有关的电磁分量,轴承、齿轮和紧固件会带来机械频率,机架与安装结构还会放大某些频段。最终听到的声音可能以其中一个来源为主,也可能来自两个部件的共振。
描述噪声时,单说尖锐、低沉或刺耳很难复现。更有用的信息包括在哪个转速出现、是否随负载变化、有无桨叶时是否仍存在、峰值频率在哪里、是否伴随振动或温升。频率和工况能够把听感转换成可以逐项排除的问题。
如果一上电空转就出现明显周期声,机械和电磁来源更值得先查;如果只有装桨并提高推力后才出现,则应把桨叶平衡、气动干扰和机架振动加入测试。先确认出现条件,比直接更换电机更接近问题本身。
用受控测试缩小范围
受控测试应一次只改变一个因素。可以先在固定转速下分别测量无桨、装桨、不同负载和不同安装方式,同时记录麦克风与振动传感器数据。测试位置、距离和环境反射条件要保持一致,否则同一系统的两次记录无法比较。
频谱能够显示基频与谐波关系。桨叶通过频率会随转速成比例变化,电磁分量通常与换向和极槽结构相关,轴承故障则可能出现固定比例的特征频率。实际系统存在转速波动和结构耦合,不能只凭一个峰值下结论,但可以通过改变转速和部件组合观察峰值如何移动。
线束固定、桨叶方向、螺丝预紧和安装平面也可能影响结果。测试前先排除松动、桨叶损伤和明显动平衡问题,再进入电机时序和电调参数调整。把这些基础条件记录下来,可以避免把装配差异误判为电机性能差异。
处理顺序从低成本高确定性开始
噪声治理通常先检查桨叶和安装。更换损伤桨叶、做动平衡、调整桨间距、改善电机座刚度,往往能快速判断问题是否来自气动或结构。随后再检查轴承间隙、转子动平衡、紧固件状态和线束是否让振动传递到机架。
电气侧可以核对电机时序、电调开关频率、控制环路和转速范围。某些参数调整会改变声音,却也可能影响效率和温升,所以每次修改都应同时记录推力、电流、温度和噪声。只以听感变小作为成功标准,可能把能量损失转移到了其他位置。任务场景不同,噪声验收标准也不同。巡检设备可能更关心语音通信,载人飞行器更关心远场声压,室内任务则更关注狭窄空间的反射。验收时应在对应距离和工况下测量,并把峰值频率、主要方向和持续时间一起记录,才能形成可重复的改进依据。