


从最大推力走向任务工况匹配
当电机、桨叶、电压、起飞重量和环境条件彼此耦合时,一张只看额定参数的表格很难回答真实飞行表现。
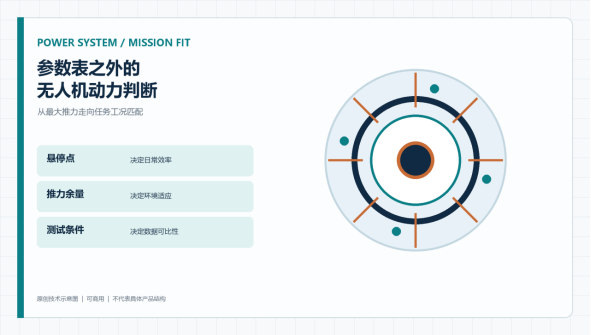
最大推力不是日常性能很多项目在选型时会先比较最大推力、KV 值和电机重量,再选择参数看起来最强的一款。这样的比较方法便于快速筛选,却容易忽略一个事实:最大推力通常来自高油门、特定桨叶和特定电压条件下的单点结果,而无人机的大部分任务时间处在悬停、低速巡航和轻微爬升之间。
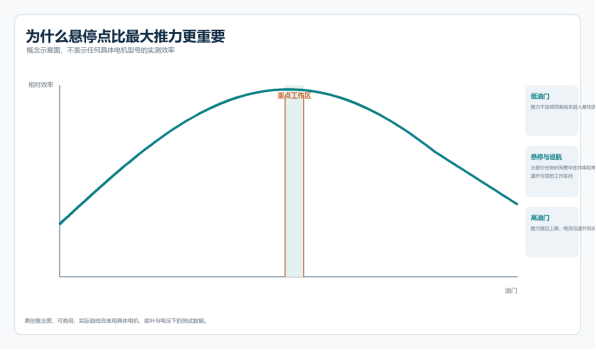
真正影响续航与操控余量的是悬停点落在效率曲线的什么位置。若整机重量、载荷或桨叶变化后,悬停需要更高转速和更大电流,电机就会更接近低效率区,温升也会更快。此时即使最大推力仍然充足,遇到阵风、爬升或电池末段电压下降时,可用于姿态修正的余量也会减少。
因此,评估动力系统时应同时查看三个量:悬停时每个电机承担的推力、该工作点的效率,以及从悬停推力到最大推力之间还剩多少余量。最大推力回答的是上限,悬停效率回答的是日常任务能做多久,推力余量回答的是环境变化时还能不能稳住。
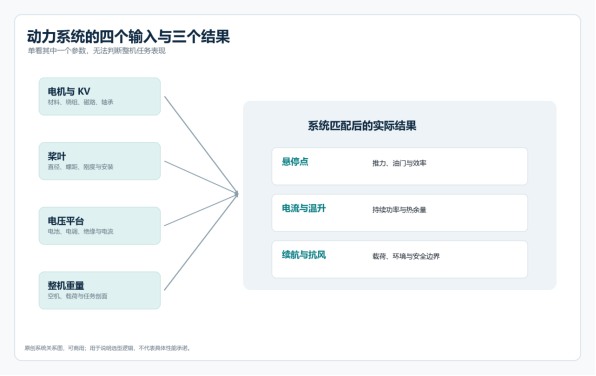
KV、桨叶、电压和重量必须一起看
KV 表示空载转速与电压之间的关系,并不直接代表电机品质。较高 KV 通常配合较小桨叶,较低 KV 更适合较大桨叶。把同一个电机换上不同直径或螺距的螺旋桨,推力、电流、温度和噪声都会改变。脱离桨叶与电压讨论 KV 高低,容易把匹配问题误判为电机性能问题。
电压平台也是同样的逻辑。提高电压可以在相同功率下降低电流,从而减少线路损耗和发热,但电机转速也会随之提高。若要保持原有桨叶工作点,通常需要重新匹配 KV,并同步核对电调耐压、电容、绝缘和电池配置。所谓高电压更适合重载,并不意味着直接替换电池就能获得更好的效率。
起飞重量则决定悬停点。增加载荷并不只是让推力需求线性上升,还会把工作点推向效率曲线中更陡的区域。两公斤的额外载荷可能带来超过两公斤的电流增量,并缩短续航。选型时把电机重量也计入整机重量,才能得到真实的推重比,否则容易出现“单电机数据很好,整机表现却不及预期”的情况。
噪声和抗风也需要写明条件
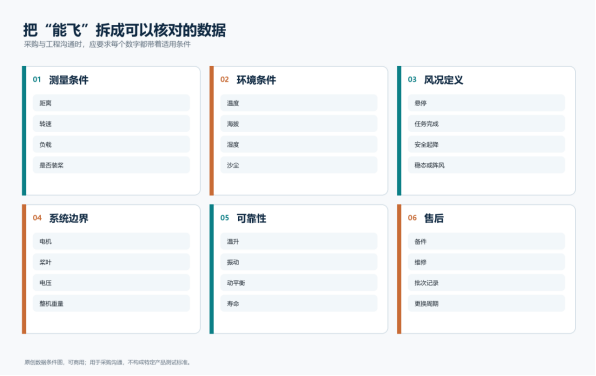
噪声不是电机单独产生的固定属性。螺旋桨气动噪声、定转子电磁力、轴承与动平衡、机架共振以及电调开关频率都会叠加到最终听感中。一个没有说明测量距离、转速、负载、是否安装桨叶和测试环境的声压级数字,很难用于横向比较。工程沟通中更有效的做法,是同时提供测量方法和异常频率特征。
抗风能力也不只是一个风速数字。厂商可能把“悬停稳定”“完成任务”和“安全起降”都写成抗风等级,但三种定义对应的风险不同。真实可用能力还取决于载荷、海拔、温度、电池电量和稳态风或阵风条件。无人机通过倾斜产生水平分力,倾斜角度需要推力余量支撑,因此重载、空气稀薄或电池末段都会压缩抗风能力。
对采购方而言,询问条件并不是增加沟通负担,而是避免把理想测试值直接当作现场承诺。尤其是消防、巡检、应急和物流任务,天气往往不能自行选择,报告中的测试边界应比普通航拍项目更清楚,安全起降也应被视为比最大起飞风速更关键的限制。
用整包数据判断供应商是否真正理解产品
可靠的动力方案应当把电机、螺旋桨、电调、电压、整机重量和测试环境作为一个系统交付。只给出电机本体参数,无法判断桨叶匹配是否合理;只给出最大推力,无法判断悬停效率;只给出一个温升数字,也无法确认测试是在什么负载和环境下完成。
采购或研发团队可以要求供应商提供推力、电流、效率和温度随油门变化的曲线,并注明桨叶型号、电压、环境温度和测量设备。若供应商还能提供批次动平衡记录、轴承与磁钢材料说明、电调通信协议、故障保护和寿命测试,就更有条件判断产品一致性。能否清晰解释数据边界,往往比多写几个宣传词更能说明技术能力。
对于面向高温、沙尘或高海拔市场的项目,还应增加环境验证。相同动力系统在实验室台架和真实任务中的表现可能不同,热管理、防护和维修间隔需要在实际工况中反复校验。把测试数据、运行记录和售后反馈形成闭环,才能让下一版选型逐渐接近真实需求。
一套可执行的选型顺序
第一步确定任务剖面,包括整机重量、载荷、航时、悬停比例、海拔、温度和风况。第二步计算悬停推力与安全余量,而不是直接从最大推力倒推整机能力。第三步根据桨叶尺寸和转速范围选择 KV 与电压平台,再核对电调、线束和电池。
第四步比较悬停与常用巡航区间的效率、电流和温升,检查电池末段是否仍有控制余量。第五步验证噪声、抗风、沙尘和维护要求,确认测试条件与目标市场一致。完成这些步骤后,再讨论外观、接口和价格,选型结果通常更稳定。
动力系统没有脱离应用场景的“最佳参数”。同样的电机装在不同机架、桨叶和任务载荷上,会表现为不同的续航、温度、噪声和抗风能力。把参数放回完整系统中验证,才是从产品目录走向工程交付的关键。