


Сначала считайте мощность в висении и доступную энергию. Номинальная ёмкость батареи — лишь начало расчёта времени полёта. Просадка напряжения, температура, ток разряда, КПД привода и полезная нагрузка меняют итоговое время.
Номинальная энергия не равна доступной энергии
Энергия, указанная на упаковке аккумулятора, обычно представляет собой теоретическое значение для определённых условий разряда. В реальном полёте дрона на неё влияют падение напряжения, нагрев внутреннего сопротивления, температура, напряжение отсечки и алгоритмы BMS, поэтому безопасно отбираемая энергия часто оказывается ниже номинальной. Старые аккумуляторы и разряд при высоких токах ещё больше увеличивают этот разрыв.
При прогнозировании времени полёта сначала следует вычесть недоступную энергию. Сколько времени нужно на возврат и аварийное зависание, сколько мощности останется при низкой температуре и на конечном участке разряда — эти условия должен задать заказчик задачи. Если считать всю номинальную энергию доступной, прогноз будет красиво выглядеть на бумаге, но не выдержит изменения ветра и старения аккумулятора.
Один и тот же аккумулятор на разных аппаратах не даёт одинакового времени полёта. Взлётная масса, эффективность пропеллеров, класс напряжения и логика полётного контроллера меняют мощность висения. Обсуждая время полёта, следует явно указывать ёмкость, состояние аккумулятора и запас на задачу, а не приводить одно число минут в отрыве от условий.
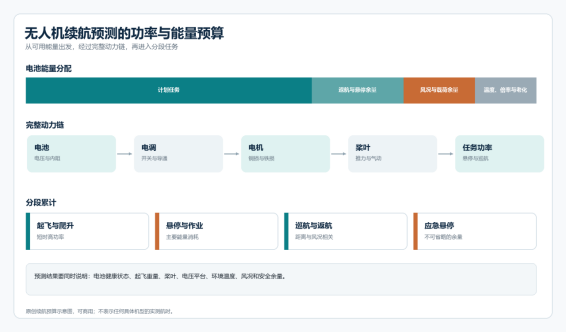
Мощность висения должна учитывать всю силовую цепь
Энергия проходит от аккумулятора через регулятор, мотор и пропеллер и превращается в тягу, причём на каждом участке есть потери. Потери переключения регулятора, потери в меди обмоток, потери в стали магнитопровода, трение подшипников и аэродинамические потери входят в тепловой баланс. При висении тяга пропеллеров должна равняться массе аппарата с нагрузкой, поэтому рабочая точка определяется условиями всего аппарата.
При плохом согласовании мотора и пропеллера система может компенсировать недостаток тяги повышенным током. С ростом тока увеличиваются потери в проводке и обмотках, напряжение аккумулятора падает быстрее, и система раньше выходит на ограничение мощности. Сравнение только параметров холостого хода этого не выявит — нужны кривые тяги и эффективности при целевом пропеллере, напряжении и нагрузке.
Помимо силовой установки энергию потребляют авионика, видеоканал, полезная нагрузка, подвес и система охлаждения. Коррекция положения при порывах ветра увеличивает запас по управлению, а набор высоты и разгон кратковременно повышают мощность. В прогнозе эти нагрузки следует учитывать отдельно и суммировать по фазам полёта, а не покрывать все этапы одним средним током.
Время полёта, которое можно объяснить: метод фаз полёта
Полёт можно разбить на взлёт, набор высоты, висение, крейсерский полёт, выполнение задачи, возврат и аварийное висение. Каждая фаза имеет свою мощность и длительность, а для висения и крейсерского полёта отдельно учитываются нагрузка и ветер. Сложив эти данные и сравнив их с доступной энергией, видно, какая фаза расходует больше всего и какое допущение требует проверки в первую очередь.
Данные по мощности накапливаются постепенно — через стендовые испытания, логи полётного контроллера и контролируемые полёты. Стенд позволяет управлять нагрузкой и условиями, а логи отражают реальную коррекцию положения и просадку аккумулятора. Эти два источника следует сопоставлять, фиксируя пропеллер, напряжение, массу, температуру и скорость ветра, чтобы каждое испытание объясняло расхождения.
Итоговое время полёта должно приводиться вместе с условиями применения и разумным допуском по погрешности. Если задача требует гарантированного возврата, в расчёт можно добавить сценарии с ветром, нагрузкой и старением аккумулятора и проверить, сохраняется ли запас. Такое время полёта — не рекламное число, а энергетическая граница, пригодная для планирования задач.